Przenośny system kontroli ładunków i pojazdów
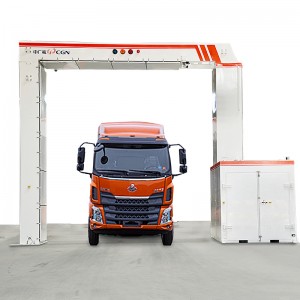
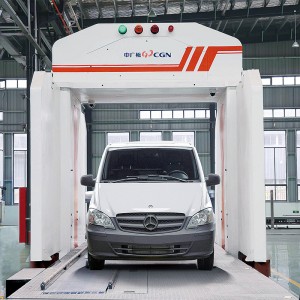
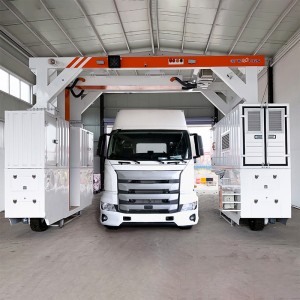
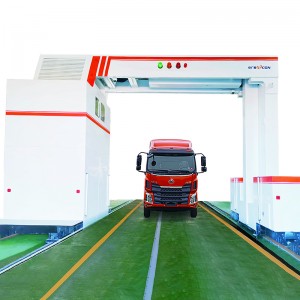
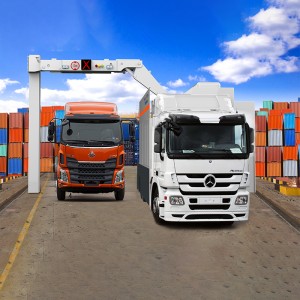
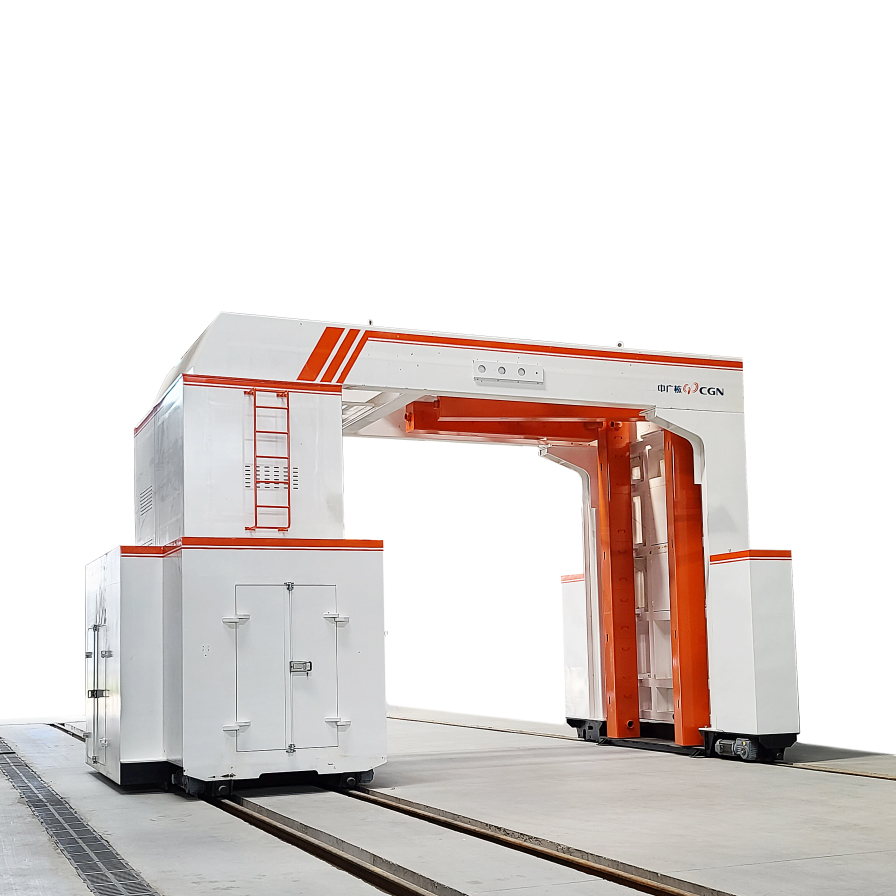
Mobilny system kontroli ładunków i pojazdów BGV6100 jest wyposażony w elektroniczny akcelerator liniowy (akcelerator liniowy) i nowy detektor PCRT, który wykorzystuje dwuenergetyczne promieniowanie rentgenowskie i zaawansowane algorytmy identyfikacji materiałów, aby uzyskać perspektywiczne skanowanie i obrazowanie ładunków i pojazdów oraz identyfikować towary przemycane. System działa w dwóch trybach: przejazdowym i mobilnym. W trybie mobilnym system porusza się po szynie naziemnej, aby skanować pojazdy. System został zaprojektowany z myślą o wygodzie użytkowania na miejscu. Konsola sterownicza znajduje się przy wejściu do pojazdu. Personel prowadzący pojazd z przodu jest odpowiedzialny za rozpoczęcie procesu kontroli po jego przygotowaniu i może monitorować cały proces. Po wykryciu nieprawidłowości proces kontroli może zostać natychmiast przerwany. Po zakończeniu interpretacji obrazu z obrazu pojazdu, interpreter obrazu z tyłu pojazdu może komunikować się z prowadzącym pojazd z przodu za pośrednictwem konsoli i przekazać wynik interpretacji za pomocą odpowiedniego sygnału ostrzegawczego.

- Większa przepustowość, nie mniej niż 120 pojazdów ciężarowych na godzinę w trybie drive-through i nie mniej niż 25 pojazdów ciężarowych na godzinę w trybie skanowania mobilnego
- Bezpieczeństwo przed promieniowaniem dla kierowcy, funkcja automatycznego wyłączania kabiny ciężarówki i przełącznik jednym klawiszem do trybu skanowania mobilnego
- Technologia IDE, obsługa rozróżniania materiałów
- Bogaty interfejs integracji systemów
- Większa zdolność penetracji stali
- Zaawansowany system zarządzania informacjami obrazowymi. Przechowywanie, wyszukiwanie, przeglądanie, eksportowanie i inne funkcje informacji o pojazdach, w tym obrazy perspektywiczne, obsługują scentralizowane, sieciowe funkcje zarządzania.
- Interfejs obsługi klienta: Interfejs obsługi klienta systemu oprogramowania urządzenia jest zaprojektowany w sposób rozsądny i przyjazny dla użytkownika. Interfejs jest przejrzysty i zwięzły, obsługa jest wygodna, konfiguracja modułu funkcyjnego jest intuicyjna, układ jest rozsądny, a konserwacja jest łatwa.